Модели: библиотека и ML-окружение
Раздел Модели объединяет веса Ultralytics, их настройки и результаты обучения. Откройте Мои модели (/models), чтобы выбрать сохранённую модель, скачать веса, перейти к обучению или экспорту. Само добавление весов в библиотеку не включает обработку камеры.
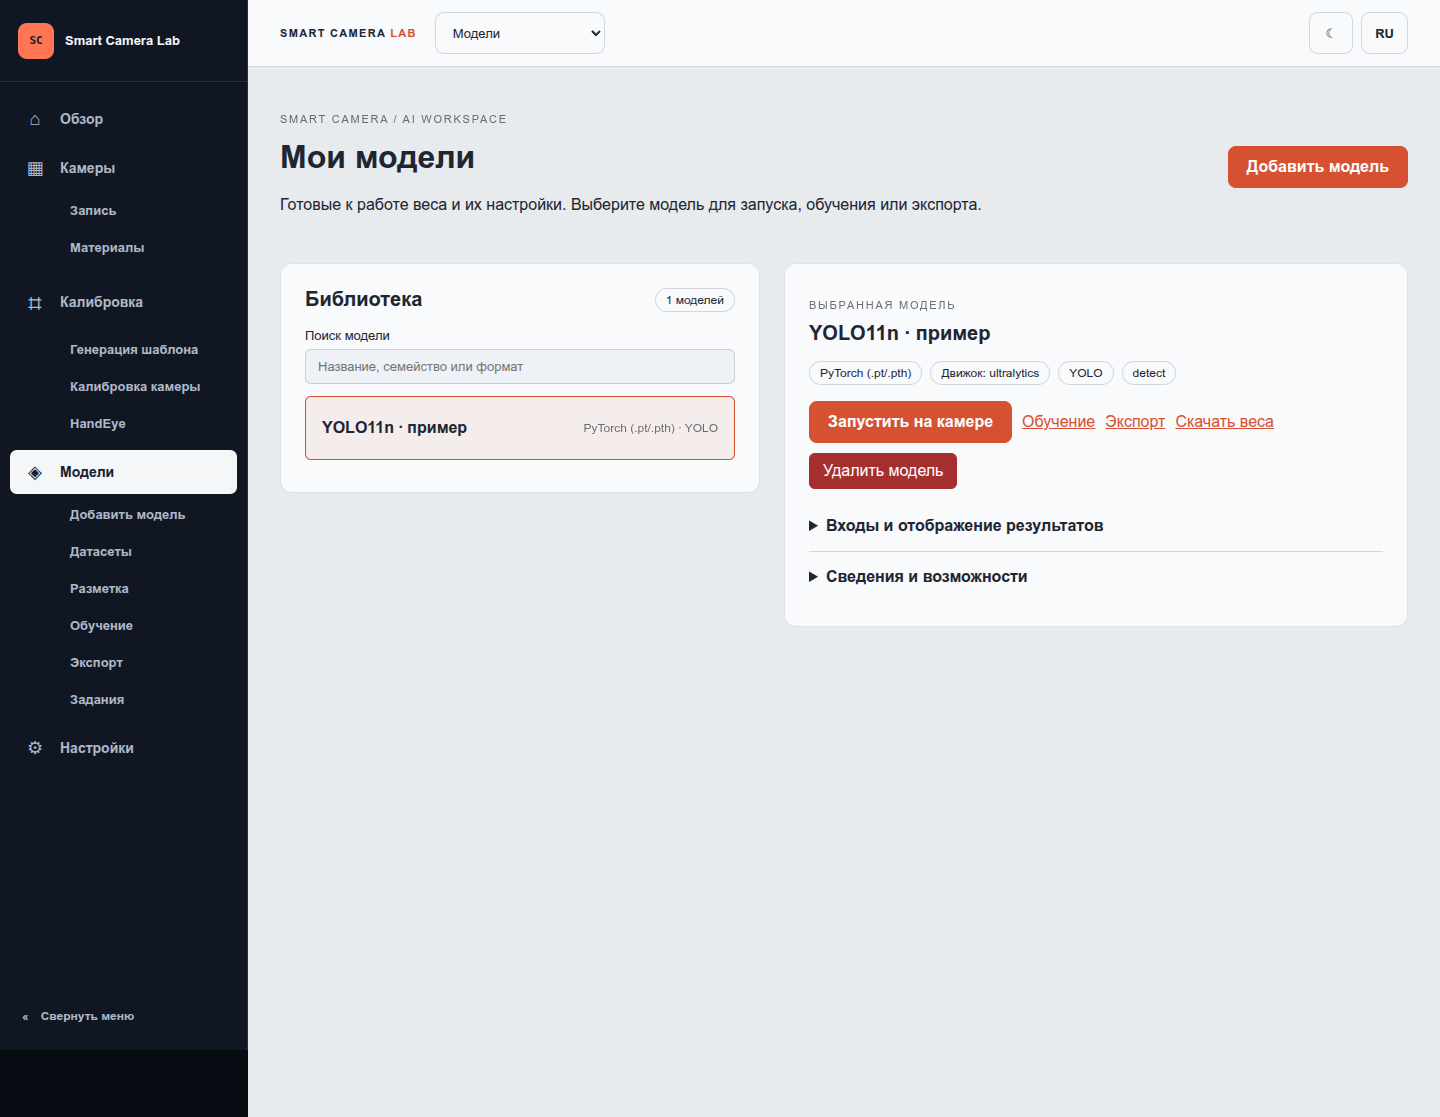
На снимке слева расположены поиск и список библиотеки, справа — карточка выбранной модели. Для повторения сценария сначала выберите запись в списке: действия относятся именно к ней.
Модель, запуск и задание
| Понятие | Что хранится и выполняется | Где управлять |
|---|---|---|
| Модель | Веса, семейство, задача, формат и описание выходов | Мои модели |
| Запуск | Привязка модели к конкретной камере, устройство, частота обработки и подсказки | Камеры → Нейросети |
| Задание | Загрузка весов, обучение, валидация или экспорт с собственными параметрами и журналом | Задания |
| Датасет | Изображения, классы, геометрия разметки и подтверждение проверки | Датасеты, Разметка |
Одну модель можно подключать к разным камерам. У каждого запуска свои настройки. Отключение запуска сохраняет модель и привязку; отвязка удаляет связь с камерой. Удаление модели из библиотеки — отдельное действие.
Данные ML сохраняются в подкаталоге inference каталога recordings_directory. После перезапуска сервера привязки остаются, но обработку нужно включить заново. Прерванные задания автоматически не возобновляются.
Подготовка Python для моделей
При установке через CLI окружение моделей уже
готовится вместе с приложением. После local-setup или docker-setup отдельно
запускать examples/inference/setup_cpu.sh не нужно.
В локальном режиме ML Python находится в .venv-inference/ внутри исходников,
в Docker — в /opt/inference/ внутри образа. CLI передаёт путь процессам моделей.
Веб-сервер и нейросети используют разные Python-окружения.
Для смены профиля сначала остановите приложение. Например, локально на CPU:
smartcamera stop

smartcamera local-setup --yes --profile cpu

smartcamera run
Для Docker:
smartcamera stop

smartcamera docker-setup --yes --profile cpu

smartcamera run --detach
Для NVIDIA замените cpu на cuda. Драйвер GPU должен быть установлен заранее;
для контейнера также нужен NVIDIA Container Toolkit. Подробности —
GPU в Docker.
Если модель сообщает ModuleNotFoundError, проверьте журнал задания и выбранный
профиль. Не устанавливайте PyTorch в Python веб-сервера: повторите подготовку
нужного режима через CLI. После замены сборки PyTorch перезапустите приложение.
Проверка CUDA при установке должна завершиться успешно, иначе обработка на GPU
не будет работать. Разбор ошибок — в диагностике.
Добавление стандартных весов
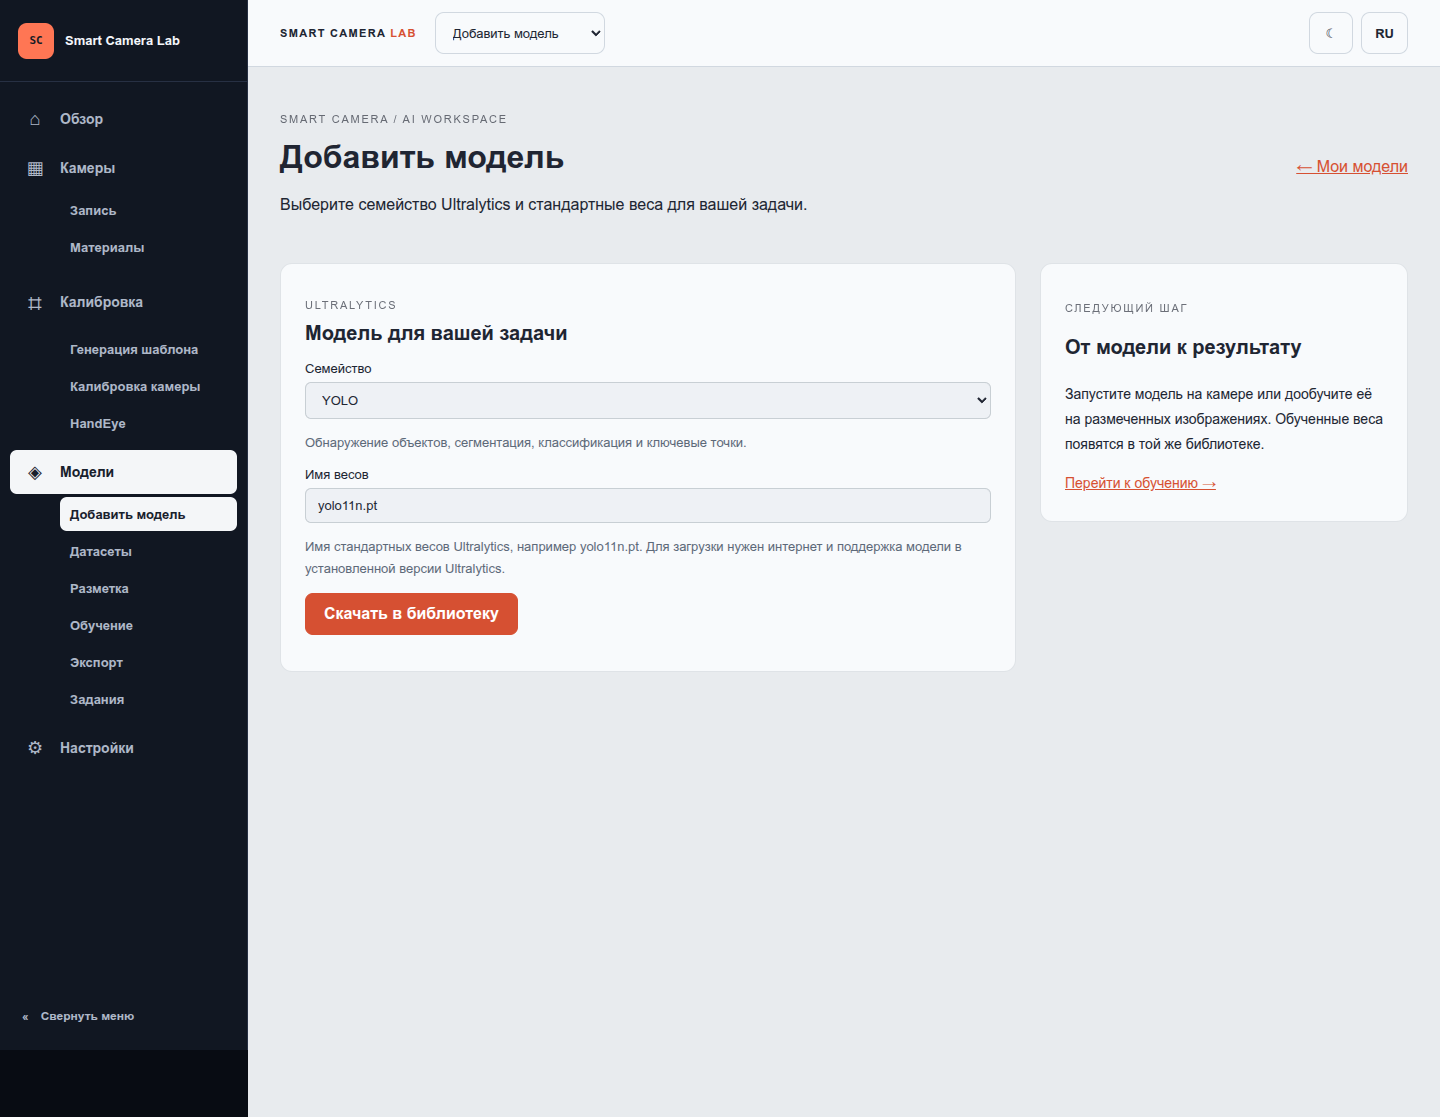
- На странице Мои модели нажмите Добавить модель.
- В поле Семейство выберите подходящий вариант. Поле Имя весов заполнится примером для этого семейства.
- Проверьте имя. Для первого опыта с обнаружением объектов можно оставить
YOLOиyolo11n.pt. - Нажмите Скачать в библиотеку. Только это действие создаёт загрузку; изменение полей её не начинает.
- После сообщения Загрузка поставлена в очередь нажмите Открыть задание.
- Дождитесь успешного завершения и вернитесь в библиотеку. При ошибке откройте журнал задания.
Поле принимает имя стандартных весов с расширением .pt, а не путь к произвольному файлу или URL. Для загрузки нужны сеть, поддержка семейства установленной версией Ultralytics и необходимые доступы к весам. Наличие семейства в списке не гарантирует доступность любых его весов в конкретном окружении.
| Семейство | Пример в форме | Назначение |
|---|---|---|
| YOLO | yolo11n.pt |
Детекция; другие веса семейства предназначены для сегментации, классификации, ключевых точек или OBB |
| YOLOWorld | yolov8s-worldv2.pt |
Поиск объектов по текстовым классам |
| YOLOE | yoloe-11s-seg.pt |
Детекция и сегментация с текстовыми и пространственными подсказками |
| RTDETR | rtdetr-l.pt |
Детекция объектов |
| SAM, SAM2 | sam_b.pt, sam2_b.pt |
Интерактивная сегментация; SAM2 сопровождает выбранный объект |
| SAM3 | sam3.pt |
Сегментация с текстом или пространственными подсказками |
| MobileSAM, FastSAM | mobile_sam.pt, FastSAM-s.pt |
Варианты сегментации |
| NAS | yolo_nas_s.pt |
Детекция и валидация |
Задачу определяют веса, а не подпись семейства. Например, детектор нельзя обучать на датасете классификации. Возможности обучения, экспорта и подсказок смотрите в Сведения и возможности. SAM/SAM2/SAM3/MobileSAM не обучаются и не экспортируются через этот интерфейс; NAS и FastSAM также не поддерживают обучение здесь.
Работа с карточкой
Поиск модели ищет по названию, семейству и формату. В карточке доступны Запустить на камере, Обучение, Экспорт, Скачать веса. Переходы к обучению и экспорту сохраняют выбор модели; запуск камеры настраивается отдельно по инструкции.
Блок Входы и отображение результатов описывает вывод результата. Для Ultralytics подготовкой изображения занимается адаптер; пороги и частоту обработки меняйте в параметрах запуска камеры. После редактирования карточки нажмите Сохранить настройки.
Библиотека принимает стандартные веса и результаты заданий приложения. Импорт внешних файлов моделей, регистрация серверных путей и Python-адаптеров через публичный интерфейс отключены. Не следует использовать старые примеры универсальных адаптеров как инструкцию добавления модели в текущую библиотеку.
Удалить модель открывает подтверждение Удалить безвозвратно. Удаляются запись, локальная копия весов и отключённые привязки; исходный файл и история заданий сохраняются. Перед удалением остановите использующие модель запуски.
Дальнейший порядок работы: проверить модель на камере, подготовить и разметить данные, затем дообучить и проверить результат. Для автоматизации камер отдельно описано управление через ROS 2.